
新版GB 4824-2025与GB4824-2019变化
GB 4824-2025《工业、科学和医疗设备 射频骚扰特性 限值和测量方法》已于2025年2月28日发布,将于2026年3月1日实施。
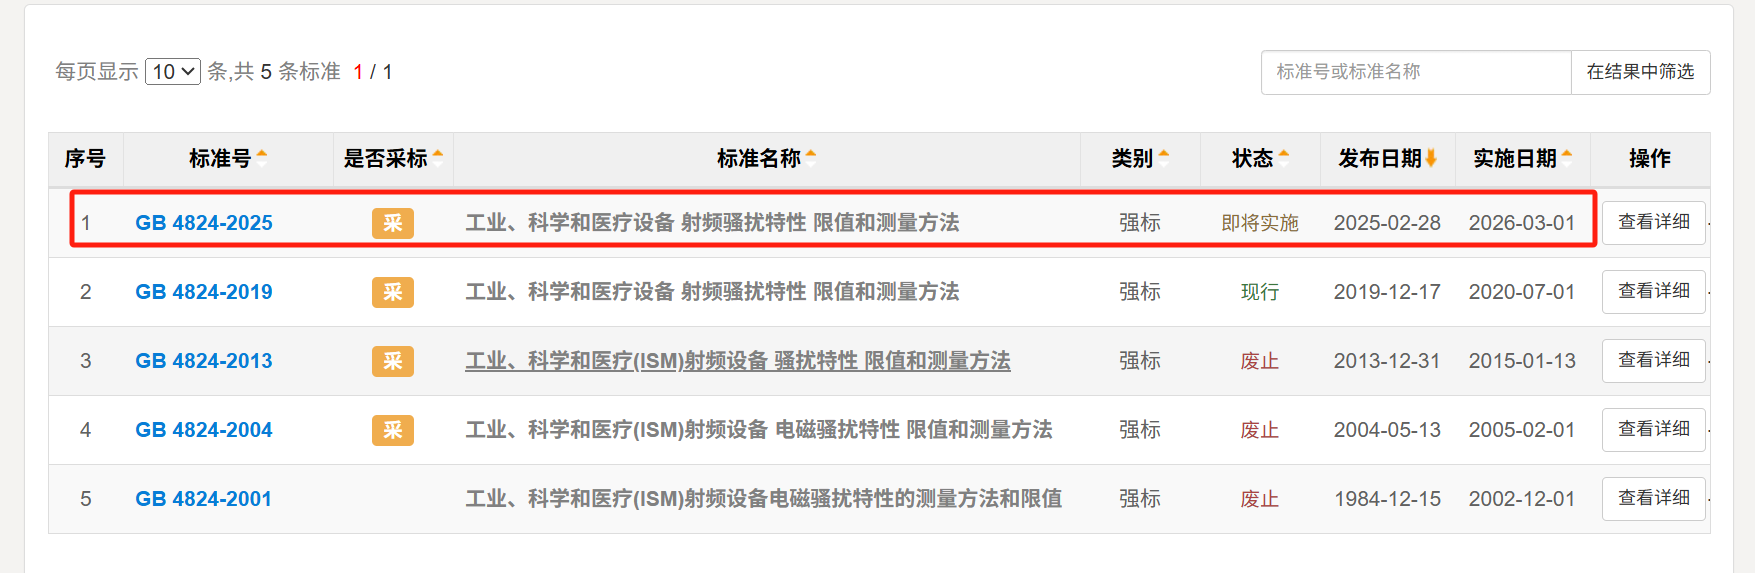
GB 4824-2025《工业、科学和医疗设备 射频骚扰特性 限值和测量方法》代替GB4824-2019《工业、科学和医疗设备频骚扰特性限值和测量方法》,与GB4824-2019相比,除结构调整和编辑性改动外。主要技术变化如下
更改了标准的适用范围(见第1章。2019年版的第1章);
增加了“辅助设备”“具有无线电功能的设备”“基频”“最高内部频率"“工业机器人”“医用机器人”“电力转换设备”“无线电装置”“无线电模块”无线电发射机”额定负载”“机器人”“有线网络端口”13 个术语和定义,增加了29 个缩略语(见第3章);“6.2在试验场地测量的1组设备"的主要变化归纳为:
更改了低压直流电源端口的规定限值适用的设备类型(见6.2.1.1,2019 年版的6.2.1.1);
增加了“交流电源端口测量的适用性“表(见表6):
增加了“在试验场测量时,传导骚扰限值(有线网络端口)”表(见表7);
增加了1GIz~18 GIz频段的辐射骚扰测量的要求(见6.2.2.4);
增加了“辐射测量要求的最高频率”表(见表 10);
增加了1组设备1GHz以上的限值“在试验场地测量时,1组设备的电磁辐射骚扰限值(见表11):
增加了“机器人的测试”(见 7.5.4);增加了“用于带中展/移动手臂的机器人辐射骚扰测量的 EUT边界:图(见图5);增加了“落地式机器人系统传导骚扰测量的典型测试布置"图(见图6)增加了“落地式机器人系统辐射骚扰测量的典型测试布置"图(见图7);增加了“组合型机器人系统进行传导骚扰测量的典型测试布置”图(见图8)增加了“组合型机器人系统传导骚扰测量的典型试布置"图(见图2);在“7.6 受试设备的负载条件”中增加了“机器人”的要求(见7.6.11);增加了“固定安装机器人的运行模式”表(见表22);
增加了“移动机器人的运行模式”表(见表23);
“9.4测量程序”的主要变化归纳为:
更改了“工作频率任 400 MHz以上的2组设备在】GH2~I8GHz的辐射测量决策流程图”见图17,2019年版的图 12);
更改了原有的预测量和峰值测量为峰值测量(见9.4,3,2019年版的9,4.3和9.4.4):更改了“用于加权测量的子频段的频率范围”表的内容(见表24,2019年版的表18);APD 加权测量更改为在5个频率下进行(见9.44.3,2019年版的9.4.4.2.3);删除了规范性附录“用于评估半导体电源转换器直流电源端口骚扰电压的人工网络(AN)”
(见2019年版的附录I);添加了规范性附录"具备无线电功能的设备的附加要求”(见附录F)限值和测量方法》本文件等同采用CSPR11:2024《工业、科学和医疗设备 射频骚扰特性本文件做了下列最小限度的编辑性改动:
参照《中华人民共和国无线电频率划分规定(工业和信息化部令第2号)》的规定对表和资料性附录C:感的无线电业务频段分配中的对应频段进行修改,使其更符合我国国情使用;
为了更好的理解标准,将表 18和表19 中的脚注b的最后依据描述为:如果最高骚扰电平所在的子频段在卫星下行链路范围之外,则应在最高发射的频率周围和卫星下行链路范围内最高发射的频段内进行两次最终测量;
增加了第 13 章“标准的实施”;
-将 A,3.2 中对条文的脚注 a,按照 GB/T 1.1-2020 改为页下注 1)。


 渝公网安备50010802006534号